F2S-asso.fr - Fédération Française de Sociétés Scientifiques
  • Accueil
  • Qui sommes-nous
    • L’association
    • Le bureau
    • Nos missions
    • Statuts de l’association
  • Publications F2S
    • Le blog des sciences
    • Le blog « Histoire des sciences et techniques »
    • Podcasts F2S
  • Prix Branly
    • Le prix
    • Actualités du prix 2025 et 2026
    • Les anciens lauréats
  • Evênements F2S
    • Journée Science et progrès 2026
    • Journée Science et progrès 2025
    • Journée Science et progrès 2024
    • Journée Science et Progrès 2023
    • Journée Science et Progrès 2022
    • Journée Science et Progrès 2020
      • Journée Science et Progrès 2019
    • Anciennes journées science et progrès
  • Contact
  • Menu Menu
  • Lien vers X
Le blog des sciences

Un robot capable de survoler un terrain inégal et mouvant à l’aide de capteurs de flot optique

De nombreux robots miniaturisés ou des drones doivent pouvoir circuler de façon autonome même en présence d’obstacles mobiles comme des feuillages agités par le vent. Cela est difficile à obtenir avec les systèmes usuels de navigation inertielle qui reconstituent la trajectoire du mobile par intégration des signaux fournis par un accéléromètre. Deux chercheurs de l’Université d’Aix Marseille ont muni un hélicoptère modèle réduit de senseurs de flot optique mais non d’accéléromètre. Cet engin biomimétique ajuste son angle d’attaque et sa vitesse : il atterrit en toute sécurité tel les insectes diptères qu’il imite et qui n’ont aucun organe inertiel.

On appelle flot optique le mouvement apparent des objets  observés dû au déplacement relatif de l’observateur (œil ou caméra) et des objets.

Pour tester ses possibilités, le  mini robot est attaché à un bras léger muni d’un contrepoids qui tourne librement autour d’un axe installé au centre d’un laboratoire.  Le système n’est mis en mouvement que sous l’action  des pales de l’hélicoptère.
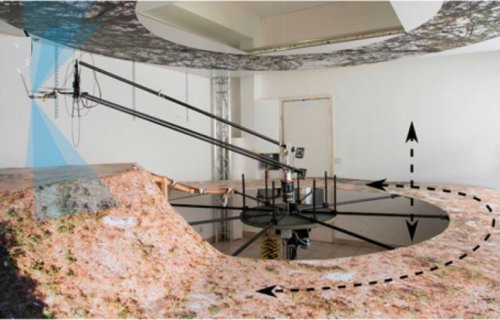
Fig.1. Photographie du robot. Il peut se déplacer circulairement dans un espace cylindrique dont le sol et le plafond sont recouverts de photographies de paysages naturels. L’hélicoptère est accroché à l’extrémité d’un bras léger muni d’un contrepoids. Ce bras est mû en élevation et en azimuth par les seules forces de portance et de poussée créées par les rotors du robot. La piste circulaire inférieure est munie d’un obstacle long de 4,5 m et de 38 cm de haut. Il comprend une rampe de 9° montant sur 2,5 m de long, suivie par une partie plate de 1 m de long puis d’une rampe de descente de 21° d’1 m de log. Ce sol artificiel peut être mis en rotation dans un sens ou dans l’autre ou encore monter ou descendre indépendamment du mouvement de l’hélicoptère. On a figuré en bleu le champ de vision des senseurs optiques. Crédit Bioinspiration & Biomimetics.

Fig.1. Photographie du robot dans son environnement de test. Il peut se déplacer circulairement dans un espace cylindrique dont le sol et le plafond sont recouverts de photographies de paysages naturels. L’hélicoptère est accroché à l’extrémité d’un bras léger muni d’un contrepoids. Ce bras est mû en élevation et en azimuth par les seules forces de portance et de poussée créées par les rotors du robot. La piste circulaire inférieure est munie d’un obstacle long de 4,5 m et de 38 cm de haut. Il comprend une rampe de 2,5 m de long montant avec une pente de 9°, suivie par une partie plate de 1 m de long puis d’une rampe de descente de 21° de 1 m de long. Ce sol artificiel peut être mis en rotation dans un sens ou dans l’autre ou encore monter ou descendre et cela indépendamment du mouvement de l’hélicoptère. On a figuré en bleu le champ de vision des senseurs optiques. Crédit Bioinspiration & Biomimetics.

Le robot BeeRotor II, mini hélicoptère d’un poids de 80 g et d’une envergure de 47 cm, ajuste son altitude, son angle d’attaque et sa vitesse en utilisant un senseur optique, un gyroscope mesurant la vitesse de variation de l’angle d’attaque et enfin un capteur de vitesse à l’exclusion de tout système inertiel de navigation.

L’angle d’attaque ou d’incidence d’un aéronef est l’angle entre le vecteur vitesse du vent relatif et le plan de l’aile ou des pales dans le cas d’un hélicoptère.
Un système de référence inertiel utilisé pour la  navigation calcule la  position et l’orientation du mobile à partir des mesures d’accélération et de vitesse angulaire.
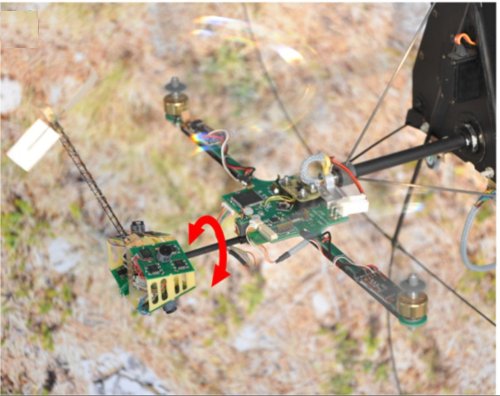
 

Fig.2. Photographie de BeeRotor II en vol. On distingue les deux pales de l’hélicoptère birotor et, à gauche, le senseur optique monté sur un axe permettant sa rotation. au fond, à droite, on aperçoit l’hélice blanche du capteur de vitesse de l’air. Crédit Bioinspiration & Biomimetics.

Fig.2. Photographie de BeeRotor II en vol. On distingue les deux
pales de l’hélicoptère birotor et, à gauche, le senseur optique monté
sur un axe permettant sa rotation. au fond, à droite, on aperçoit l’hélice blanche du capteur de vitesse de l’air. Crédit Bioinspiration & Biomimetics.

Pour mesurer le flot optique, l’engin est équipé d’un senseur optique inspiré des ocelles composés des mouches. Des rangées de photodiodes placées sous des microlentilles sont réparties de haut en bas pour constituer l’« œil »  de l’appareil (Fig. 3 b).  La vitesse à laquelle un objet perçu défile d’une rangée de diodes à l’autre fournit la vitesse angulaire du flot optique. Le champ de vision du senseur optique atteint 180° dans le plan vertical. Lorsque le robot modifie son angle d’attaque, un automatisme permet de garder à son  œil la position optimale en le faisant pivoter autour de son axe (flèches rouges sur la Fig.2).
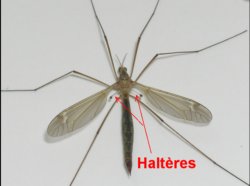
Les insectes diptères (à deux ailes) utilisent leurs yeux composés qui ont une très faible résolution spatiale par rapport à celle des caméras modernes pour estimer le flot optique et se repérer ainsi par rapport à l’environnement . Ils sont munis en outre d’haltères ou balanciers qui, tel un système gyroscopique, leur indique leur état de rotation. image haltèresTipule_500

La figure suivante montre la vue de dessus de la partie principale du drone, une figure agrandie de son « œil » et le capteur de vitesse placé au bout d’un léger bras.
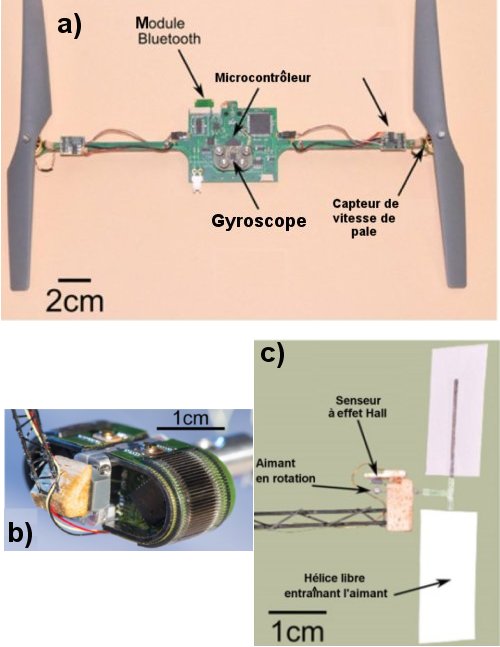
Fig. 3. Appareillage. a) Vue de dessus de l’hélicoptère. 47cm de long et 80g de poids total. b) Vue du senseur optique. Son volume est de 2, 2 cm3, son poids de 1,75 g. Un moteur permet de l’orienter autour de l’axe qu’on aperçoit à droite. c) Détail du senseur de vitesse. Une hélice libre entraîne un aimant tournant devant un capteur à effet Hall. Son poids est inférieur à 0,5 g. Crédit Bioinspiration & Biomimetics.

Fig. 3. Détails de l’appareillage.
a) Vue de dessus de l’hélicoptère. 47cm de long et 80g de poids total.
b) Détail du senseur optique. Son volume est de 2, 2 cm3, son poids de 1,75 g. Un moteur permet de l’orienter autour de l’axe qu’on aperçoit à droite.
c) Détail du capteur de vitesse. Une hélice libre entraîne un aimant tournant devant un senseur à effet Hall. Son poids est inférieur à 0,5 g. Crédit Bioinspiration & Biomimetics.

BeeRotor possède trois circuits de contre-réaction qui agissent comme trois différents réflexes. Le premier modifie son altitude pour suivre le plancher ou le toit du local d’expérience. Le second contrôle la vitesse du robot afin de l’adapter aux formes et tailles du couloir à travers lequel il vole. Le troisième stabilise l’œil selon la pente locale de l’environnement en agissant sur le moteur qui actionne le bras du senseur optique. Cette dernière régulation permet au robot d’avoir toujours le meilleur champ de vision, quel que soit l’angle d’attaque. Le BeeRotor arrive ainsi à éviter des obstacles à très forte pente sans utiliser d’accéléromètre et sans mesurer directement son altitude et sa vitesse

Contre-réaction. Dans un asservissement, on réinjecte à l’entrée du signal mesuré une partie inversée en signe du signal de sortie, ce qui stabilise le système. Le circuit qui opère cette réinjection est appelé boucle (ou circuit) de contre-réaction .

La vidéo suivante présente quatre phases différentes du vol du robot :

  1. Suivi du sol avec un relief de forte pente.
  2. Suivi du sol lorsque ce dernier est animé d’oscillations verticales et d’une rotation à la vitesse de 30 cm/s
  3. Variations rapides extérieures de l’angle d’attaque de l’engin.
  4. Atterrissage automatique.
[jwplayer mediaid= »19284″] Crédit F. Ruffier  et F. Expert

Le BeeRotor permet d’avancer une nouvelle hypothèse biologique pour expliquer comment les insectes contrôlent leur vol sans posséder d’accéléromètre. On peut respectivement faire correspondre à l’œil composé, aux haltères et aux antennes des insectes ailés le  senseur de flot optique, le capteur gyroscopique et le capteur de vitesse du BeeRotor.
Ce système peut aussi avoir des applications industrielles. Les systèmes inertiels qui utilisent des accéléromètres sont trop volumineux et lourds pour de minuscules robots comme, par exemple, ceux destinés à inspecter des conduites de fluides. Dans le domaine spatial ces systèmes légers pourraient être utilisés comme secours en cas de panne des systèmes inertiels.

Pour en savoir plus :
Flying over uneven moving terrain based on optic-flow cues without any need for reference frames or accelerometers
Fabien Expert and Franck Ruffier
Aix Marseille University, CNRS, ISMUMR7287, F-13288, Marseille, France
Bioinspiration & Biomimetics, 10 (2015) 026003

Article publié le 30 avril 2015 | Lecture : 5 min. par Claude Guthmann
Etiquettes : capteur optique, drone, flot optique, Hélicoptère
https://www.f2s-asso.fr/wp-content/uploads/2015/04/image-une_-BR-II-en-vol_.jpg 340 429 Claude Guthmann https://www.f2s-asso.fr/wp-content/uploads/2021/08/F2S-Logo.png Claude Guthmann2015-04-30 19:23:132022-06-20 18:57:36Un robot capable de survoler un terrain inégal et mouvant à l’aide de capteurs de flot optique

Les dernières actualités

  • Quand les glaçons se propulsent dans l’eau3 août 2026 - 11 h 42 min
  • Un enrobage de nanocristaux luminescents produit des écrans polychromes de haute définition et de faible consommation13 mai 2026 - 17 h 12 min
  • Une horloge beaucoup plus précise que les horloges atomiques10 mars 2026 - 19 h 22 min
  • Une soupape hydraulique qui fonctionne comme un parapluie retourné par le vent20 janvier 2026 - 17 h 16 min
  • Un dessalinisateur dynamiquement photo-régulé par la lumière solaire1 décembre 2025 - 18 h 01 min
  • Fig.2. Cellule d’absorption- désorption de l’hydrogène                                                                                                                                                                  A) Schéma d’une cellule métal-H2                                                                                                                                                                               B) Pourcentage (ρm) en poids de H2 dans l’anode de stockage en fonction de la température et comparaison avec le stockage par échange de chaleur (en vert). La ligne en pointillés indique le pourcentage théorique obtenable. Les données correspondant à un stockage électrochimique utilisant un électrolyte soit liquide, soit liquide ionique sont indiquées par les triangles bleus. Le cercle rouge correspond à la capacité de stockage obtenue à 90°C par la cellule Mg-H2. Tiré de High-capacity, reversible hydrogen storage using H–conducting solid electrolytes Takashi Hirose, Naoki Matsui, Takashi Itoh , Yoyo Hinuma, Kazutaka Ikeda, Kazuma Gotoh, Guangzhong Jiang, Kota Suzuki, Masaaki Hirayama, Ryoji Kanno Science 18 September 2025, avec autorisation.
    Un stockage réversible de l’hydrogène par capture électrochimique en milieu solide à température modérée20 octobre 2025 - 23 h 41 min
  • Une lentille ultra plate achromatique pour l’astrophotographie29 août 2025 - 14 h 48 min
  • La microscopie ultrasonore non linéaire fournit des images à échelle de la cellule dans des organes opaques4 juillet 2025 - 20 h 16 min
  • Des éléments Peltier fabriqués par impression 3 D19 mai 2025 - 18 h 51 min
  • Des cellules solaires perovskite fabriquées en continu15 mars 2025 - 10 h 49 min
  • Une source d’impulsions de rayons X de grande puissance13 février 2025 - 16 h 45 min
  • Capturer le carbone du CO2 de l’atmosphère pour en faire des nanocomposites de carbone3 janvier 2025 - 12 h 20 min
  • Un système à deux membranes pour séparer les éléments d’une émulsion24 novembre 2024 - 22 h 42 min
  • Quand un colorant rend transparente la peau d’une souris et révèle ses organes internes20 octobre 2024 - 19 h 58 min
  • L’optique adaptative permet d’augmenter la résolution de la microscopie16 août 2024 - 12 h 18 min
© 2022 - Assocation F2S - www.f2s-asso.fr - Mentions légales et CGU - Politique de confidentialité - Politique de gestion des cookies
Lien vers: Des cristaux carrés de glace entre deux feuilles de graphène Lien vers: Des cristaux carrés de glace entre deux feuilles de graphène Des cristaux carrés de glace entre deux feuilles de graphène Lien vers: Quand un filet de miel liquide dessine de subtiles figures Lien vers: Quand un filet de miel liquide dessine de subtiles figures Quand un filet de miel liquide dessine de subtiles figures
Faire défiler vers le haut Faire défiler vers le haut Faire défiler vers le haut